
Einführung
Wir programmieren den Lego-Roboter (auch EV3 genannt) in Micropython. Micropython ist eine spezielle Version der Programmiersprache Python, die speziell für den EV3 angepasst ist und dadurch etas schneller läuft. Es sind alle normalen Python-Befehle verfügbar, aber eventuell funktionieren nicht alle Bibliotheken. Eine genaue Dokumentation ist hier verfügbar (auf Englisch): https://pybricks.com/ev3-micropython/
Einrichtung der Programmierumgebung
Für die Programmierung verwenden wir ein Programm das Visual Studio Code heißt. Das Programm sollte auf allen Rechnern für die Robotics bereits vorinstallierte sein. Alternativ kann man sich das Programm auch hier runterladen: https://code.visualstudio.com.
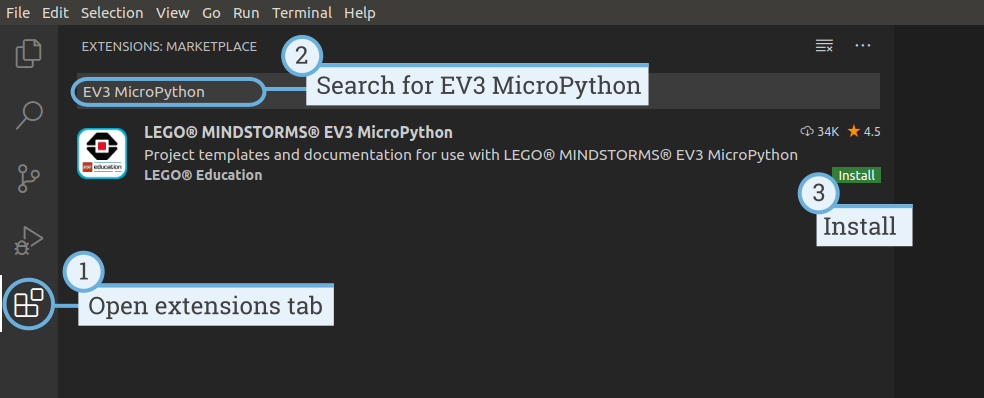
Um Programme für den EV3 zu schreiben und diese auf den Roboter zu Laden wird noch eine spezielle Erweiterung gebraucht. Diese kann wie folgt installiert werden:
Ein neues Projekt anlegen
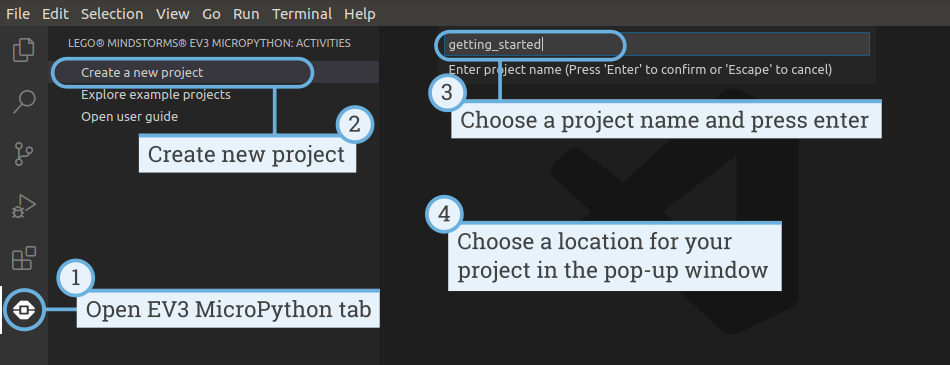
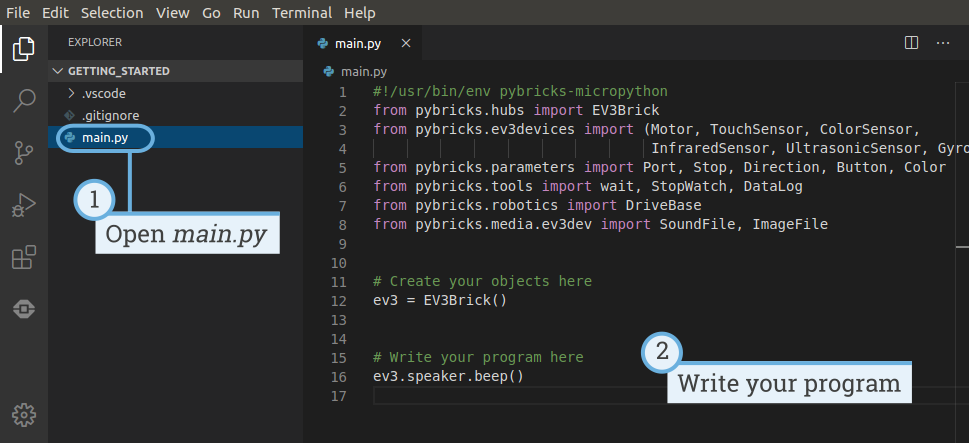
Ist die Erweiterung installiert findet man auf der linken Seite ein Symbol das Symbol vom EV3. Mit einem Klick auf das Symbol ändert sich die linke Seite und zeigt drei Optionen an (auf Englisch, das ist die Standard-Sprache in der Programmierung). Mit einem Klick auf Create a new project öffnet sich oben eine Leiste in die man den Projektnamen eingibt (z.Bsp. "robot_team1"). Mit einem Klick auf Enter wird der Name bestätigt. Dadurch öffnet sich ein extra Fenster, über das man auswählt wo das Programm gespeichert werden soll. Nun einfach einen Ort auf dem Computer aussuchen, den man später auch wieder findet. Nach Auswahl des Ortes aktualisiert sich die gesamte Oberfläche und man sieht auf der linken Seite jetzt eine Liste von Dateien, die automatisch erzeugt wurden. Wir fahren fort in dem wir die main.py öffnen.
Code-Beispiel
Beim Anlegen des Projektes wurde bereits etwas Code automatisch für uns generiertgeneriert:
#!/usr/bin/env pybricks-micropython
from pybricks.hubs import EV3Brick
from pybricks.ev3devices import (Motor, TouchSensor, ColorSensor,
                                 InfraredSensor, UltrasonicSensor, GyroSensor)
from pybricks.parameters import Port, Stop, Direction, Button, Color
from pybricks.tools import wait, StopWatch, DataLog
from pybricks.robotics import DriveBase
from pybricks.media.ev3dev import SoundFile, ImageFile
Dieser Code bleibt in jedem Programm gleich. Er importiert weiteren Code, der nicht von uns geschrieben wurde, aber uns bei der Programmierung hilft. Wie das genau funktioniert ist aktuell nicht wichtig, wir behalten diesen Code einfach.
# Create your objects here
ev3 = EV3Brick()
Hier sagen wir dem Computer (der Roboter ist auch nur ein Computer in klein) was wir alles benutzen wollen. Aktuell benutzen wir nur den Brick.
# Write your program here.
ev3.speaker.beep()
Hier benutzen wir den Brick von oben (wichtig: wir müssen den gleichen Namen ev3 verwenden!!) und sagen, dass wir den Lautsprecher (englisch "speaker) einmal piepsen lassen wollen (englisch "beep").
Als nächsten bringen wir dem Roboter bei zu fahren 😉